Curs valutar
  • EUR
    20.0954
    0%
  • USD
    18.0365
    0%
  • RUB
    0.2239
    0%
  • RON
    3.7602
    0%
  • UAH
    0.3960
    0%

Toate știrile

31 octombrie 2026

O designeră româncă a creat costumele dansatorilor Shakirei pentru show-ul de la finala Cupei Mondiale 2026

21 Iul. 2026, 11:48
 // Categoria: În Lume // Autor:  Cătălina Boico
21 Iul. 2026, 11:48 // În Lume //  Cătălina Boico

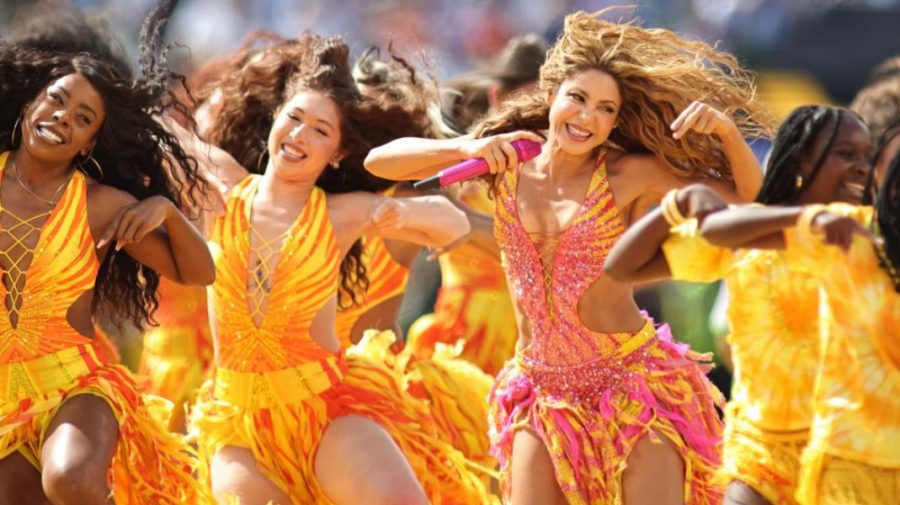
Costumele purtate de dansatorii artistei columbiene Shakira în timpul show-ului de la pauza finalei Cupei Mondiale FIFA 2026, desfășurată pe stadionul MetLife din New Jersey, au fost create de designerul român Rafaela Pestrițu, în vârstă de 31 de ani. Proiectul, realizat într-un timp record, a adus creațiile unui brand românesc în fața a milioane de spectatori din întreaga lume.

Într-un interviu exclusiv pentru ELLE România, Pestrițu a dezvăluit că această colaborare a fost posibilă prin intermediul stilistului Shakirei, cu care mai lucrase anterior la turneul internațional al artistei, scrie Antena3.ro.  Pentru spectacolul de la finala Cupei Mondiale, echipa acesteia columbiene a apelat din nou la designerul român, care a creat 40 de ținute personalizate pentru dansatorii ce au urcat pe scenă alături de cântăreață.
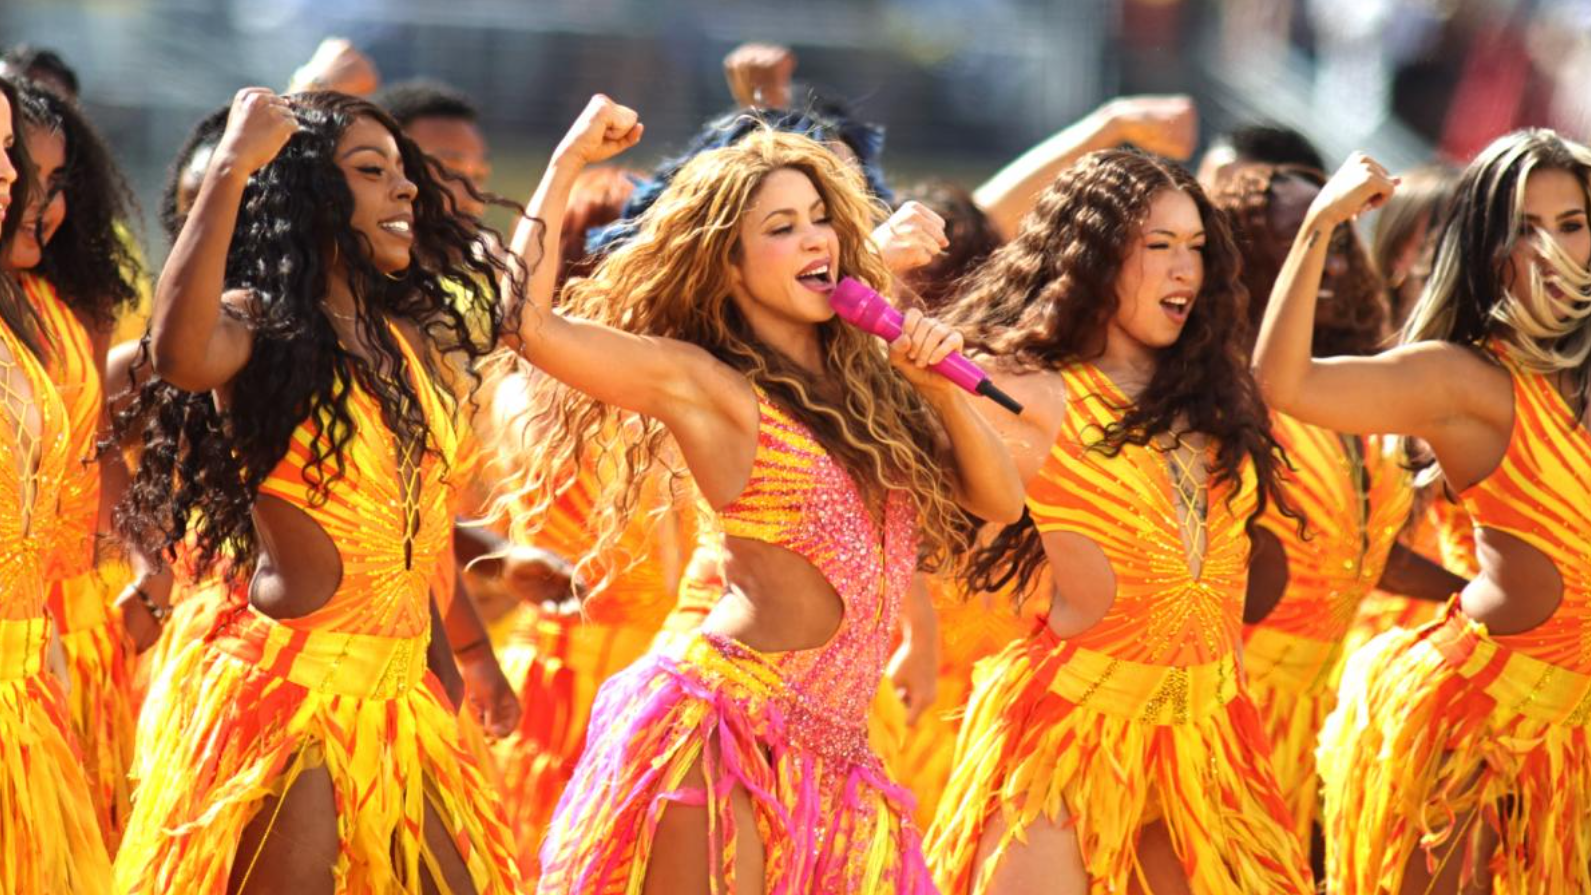
Potrivit creatoarei de modă, provocarea cea mai mare nu a fost doar amploarea proiectului, ci și timpul extrem de scurt avut la dispoziție. Cele 40 de costume au fost realizate în doar o săptămână, printr-un efort comun al echipei sale, al unei fabrici de familie din Slatina și al mai multor persoane implicate în producție și logistică. În ultimele zile de lucru s-au alăturat chiar și membri ai familiei sale pentru ca toate piesele să fie finalizate la timp.

De asemenea, Pestrițu a adăugat că deși ținutele au fost create pentru un concept artistic bine definit, și-a dorit ca acestea să păstreze identitatea brandului său și să reflecte stilul care îi caracterizează creațiile. Pentru designer, momentul în care și-a văzut costumele pe una dintre cele mai urmărite scene din lume a reprezentat o confirmare a muncii depuse și o reușită importantă pentru un brand românesc independent.

Finala Cupei Mondiale FIFA 2026 a marcat și primul show de tip halftime organizat în istoria competiției, iar prestația Shakirei a fost urmărită de milioane de oameni din întreaga lume. În spatele spectacolului s-a aflat și contribuția unui designer român, ale cărui creații au făcut parte din unul dintre cele mai mediatizate momente ale evenimentului.

Pentru cele mai importante știri, abonează-te la canalul nostru de TELEGRAM!

Rafaela Pestrițu este un designer român de modă, originar din Slatina, care și-a construit cariera pe scena internațională după ce a absolvit prestigioasa școală Central Saint Martins. Ea s-a mutat la Londra în 2015 pentru a studia moda și, pe parcursul formării, a colaborat cu case și designeri precum Versace, Iris van Herpen, Mary Katrantzou și Dilara Fındıkoğlu.

În ultimii ani, Rafaela Pestrițu a realizat ținute pentru mai multe vedete internaționale, printre care Shakira, Christina Aguilera, Kylie Minogue și Charli XCX. De asemenea, a colaborat la un proiect asociat liniei Fenty.

Realitatea Live

31 Oct. 2026, 19:20
 // Categoria: Slider // Autor:  Valentina Buza
31 Oct. 2026, 19:20 // Slider //  Valentina Buza

Inginerii de la Massachusetts Institute of Technology (MIT) au construit un robot extrem de subțire, care se deplasează prin apă folosind celule musculare vii activate cu ajutorul luminii. Dispozitivul are un corp flexibil și două înotătoare, iar cercetătorii îi pot controla direcția prin iluminarea separată a acestora.

Experimentul, descris în Advanced Functional Materials, demonstrează că țesutul muscular crescut în laborator poate genera suficientă forță pentru a pune în mișcare un robot de dimensiuni foarte mici. Tehnologia ar putea fi folosită în viitor pentru explorarea mediilor acvatice fragile, unde echipamentele rigide riscă să provoace daune.

Robotul dezvoltat de echipa MIT are o structură flexibilă din gel, aproximativ cât un baton de gumă de mestecat. Corpul său este prevăzut cu două înotătoare, fiecare acoperită cu un strat de celule musculare mai subțire decât un fir de păr uman.

Celulele au fost modificate genetic pentru a se contracta atunci când sunt expuse la lumină. Prin activarea lor, cercetătorii pot pune în mișcare înotătoarele, care împing apa și propulsează dispozitivul înainte.

Iluminarea separată a celor două părți permite și schimbarea direcției. Dacă lumina este îndreptată către o singură înotătoare, aceasta se mișcă independent de cealaltă. Atunci când ambele sunt activate, robotul poate înota folosindu-le simultan.

În cadrul experimentelor, echipa a demonstrat că dispozitivul se poate deplasa și poate vira într-un labirint subacvatic simplu. La viteza maximă, robotul parcurge aproximativ de patru ori lungimea propriului corp într-un minut. Ritmul este lent în comparație cu cel al unui înotător de performanță, dar arată că un strat foarte subțire de țesut muscular poate asigura propulsia necesară deplasării prin apă.

Pentru cele mai importante știri, abonează-te la canalul nostru de TELEGRAM!

La ce ar putea fi folosiți roboții care înoată cu mușchi vii

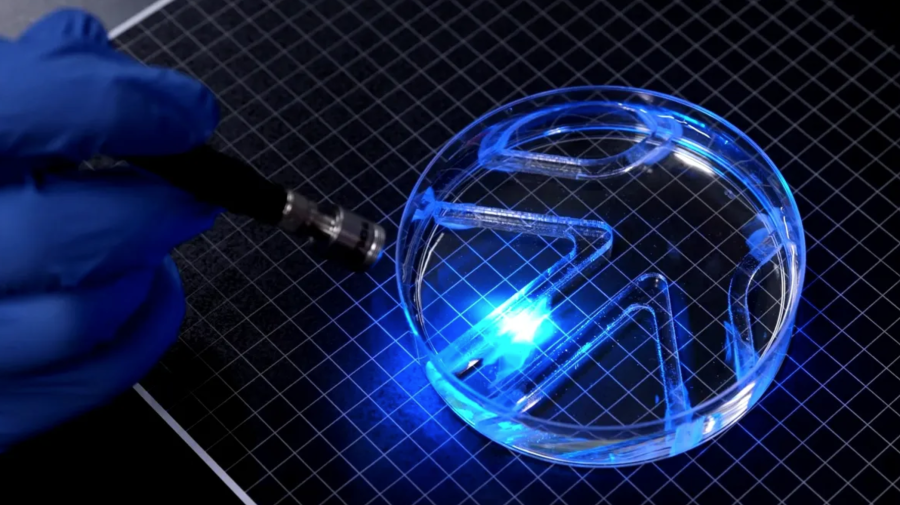
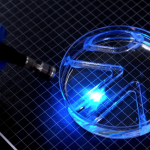
După optimizarea structurii, cercetătorii au montat țesutul muscular pe cele două înotătoare ale robotului și l-au testat într-un vas Petri umplut cu apă. O sursă de lumină deplasată manual a permis activarea selectivă a mușchilor și ghidarea dispozitivului printre obstacole.

Deocamdată, viteza redusă reprezintă una dintre limitele proiectului. Echipa intenționează să modifice forma corpului pentru a obține o deplasare mai rapidă. Experimentul urmărește în primul rând să demonstreze că un robot bidimensional, foarte subțire, poate înota folosind exclusiv contracțiile unui strat de țesut muscular viu.

Pe termen lung, astfel de dispozitive ar putea fi adaptate pentru monitorizarea mediilor acvatice sau pentru explorarea unor locuri în care echipamentele convenționale ar putea afecta organismele și structurile fragile. Țesuturile vii răspund la stimuli și au capacități de regenerare care ar putea deveni utile în dezvoltarea unor noi sisteme robotice, deși aplicarea practică a acestor proprietăți necesită cercetări suplimentare.