Inginerii de la Massachusetts Institute of Technology (MIT) au construit un robot extrem de subțire, care se deplasează prin apă folosind celule musculare vii activate cu ajutorul luminii. Dispozitivul are un corp flexibil și două înotătoare, iar cercetătorii îi pot controla direcția prin iluminarea separată a acestora.
Experimentul, descris în Advanced Functional Materials, demonstrează că țesutul muscular crescut în laborator poate genera suficientă forță pentru a pune în mișcare un robot de dimensiuni foarte mici. Tehnologia ar putea fi folosită în viitor pentru explorarea mediilor acvatice fragile, unde echipamentele rigide riscă să provoace daune.
Robotul dezvoltat de echipa MIT are o structură flexibilă din gel, aproximativ cât un baton de gumă de mestecat. Corpul său este prevăzut cu două înotătoare, fiecare acoperită cu un strat de celule musculare mai subțire decât un fir de păr uman.
Celulele au fost modificate genetic pentru a se contracta atunci când sunt expuse la lumină. Prin activarea lor, cercetătorii pot pune în mișcare înotătoarele, care împing apa și propulsează dispozitivul înainte.
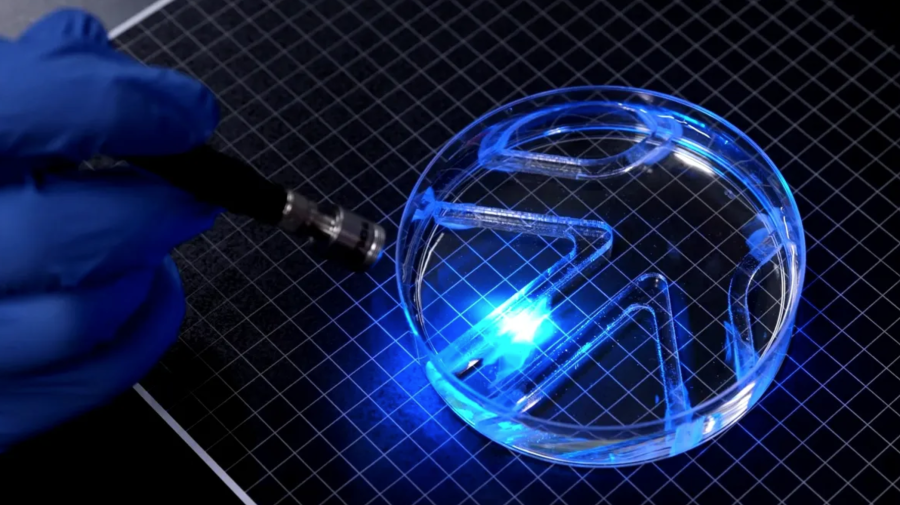
Iluminarea separată a celor două părți permite și schimbarea direcției. Dacă lumina este îndreptată către o singură înotătoare, aceasta se mișcă independent de cealaltă. Atunci când ambele sunt activate, robotul poate înota folosindu-le simultan.
În cadrul experimentelor, echipa a demonstrat că dispozitivul se poate deplasa și poate vira într-un labirint subacvatic simplu. La viteza maximă, robotul parcurge aproximativ de patru ori lungimea propriului corp într-un minut. Ritmul este lent în comparație cu cel al unui înotător de performanță, dar arată că un strat foarte subțire de țesut muscular poate asigura propulsia necesară deplasării prin apă.
La ce ar putea fi folosiți roboții care înoată cu mușchi vii
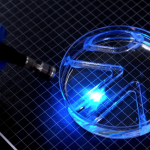
După optimizarea structurii, cercetătorii au montat țesutul muscular pe cele două înotătoare ale robotului și l-au testat într-un vas Petri umplut cu apă. O sursă de lumină deplasată manual a permis activarea selectivă a mușchilor și ghidarea dispozitivului printre obstacole.
Deocamdată, viteza redusă reprezintă una dintre limitele proiectului. Echipa intenționează să modifice forma corpului pentru a obține o deplasare mai rapidă. Experimentul urmărește în primul rând să demonstreze că un robot bidimensional, foarte subțire, poate înota folosind exclusiv contracțiile unui strat de țesut muscular viu.
Pe termen lung, astfel de dispozitive ar putea fi adaptate pentru monitorizarea mediilor acvatice sau pentru explorarea unor locuri în care echipamentele convenționale ar putea afecta organismele și structurile fragile. Țesuturile vii răspund la stimuli și au capacități de regenerare care ar putea deveni utile în dezvoltarea unor noi sisteme robotice, deși aplicarea practică a acestor proprietăți necesită cercetări suplimentare.